カメラ制御
意図をもって空撮ドローンの後退ショットを演出します。
ドローンが後退しながら上昇し、小さな出発点から広大な地理的景観を映し出します。FoxCutは空間的な指示を再利用できるコントロールとして用意するため、被写体、シーン、カメラ移動の意図に集中できます。
主要なコントロール
「Aerial Drone Pullback AIカメラ移動」で調整するポイント
カメラワークが伝えるもの
ドローンが後退しながら上昇し、小さな出発点から広大な地理的景観を映し出します。
構図を優先
前景、中景、背景、そして構図のはっきりした被写体をモデルに与え、動きの空間的な根拠が見えるようにします。
強さを調整
まずは控えめな値にし、シーン全体を書き直すのではなく、動きが弱すぎる場合だけ上げます。
動きのテスト設計
空撮ドローンの引きを評価できるよう、十分に見える形にします。
このシーンは動きを検証するために設計されています。安定した基準点と明瞭な形状により、指定した動きと似た誤った動きを見分けやすくなります。
元のシーン
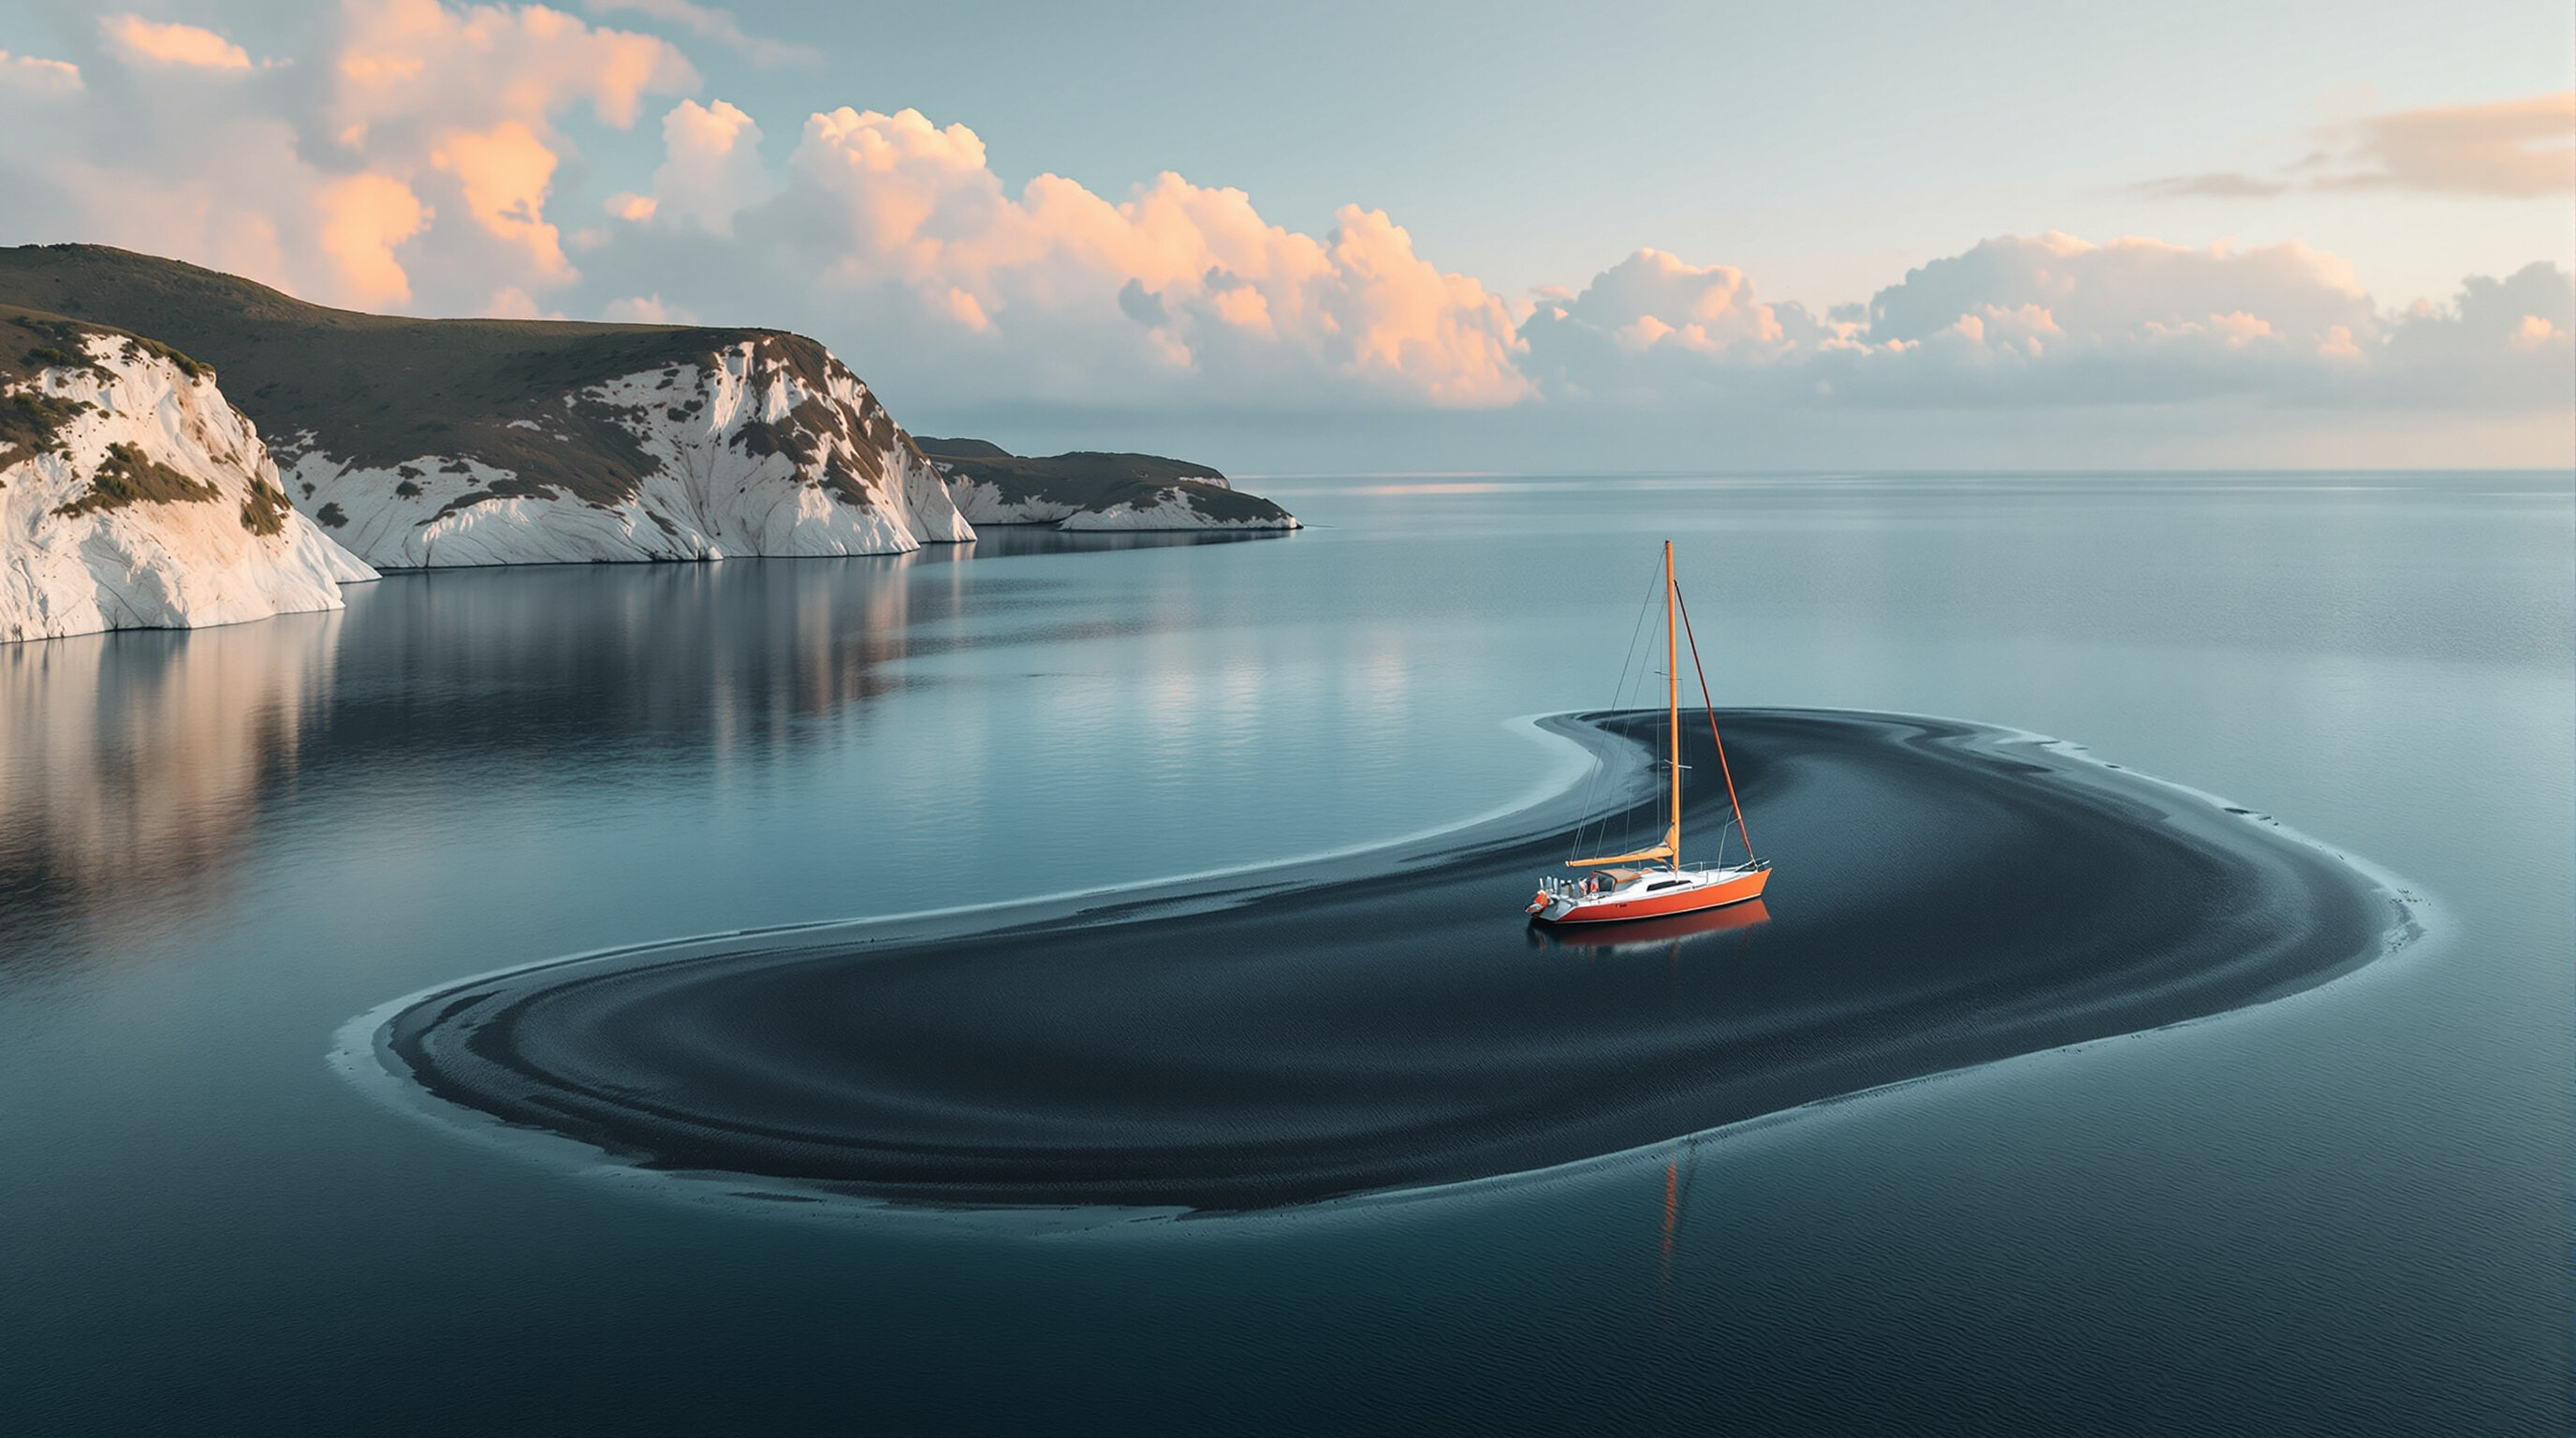
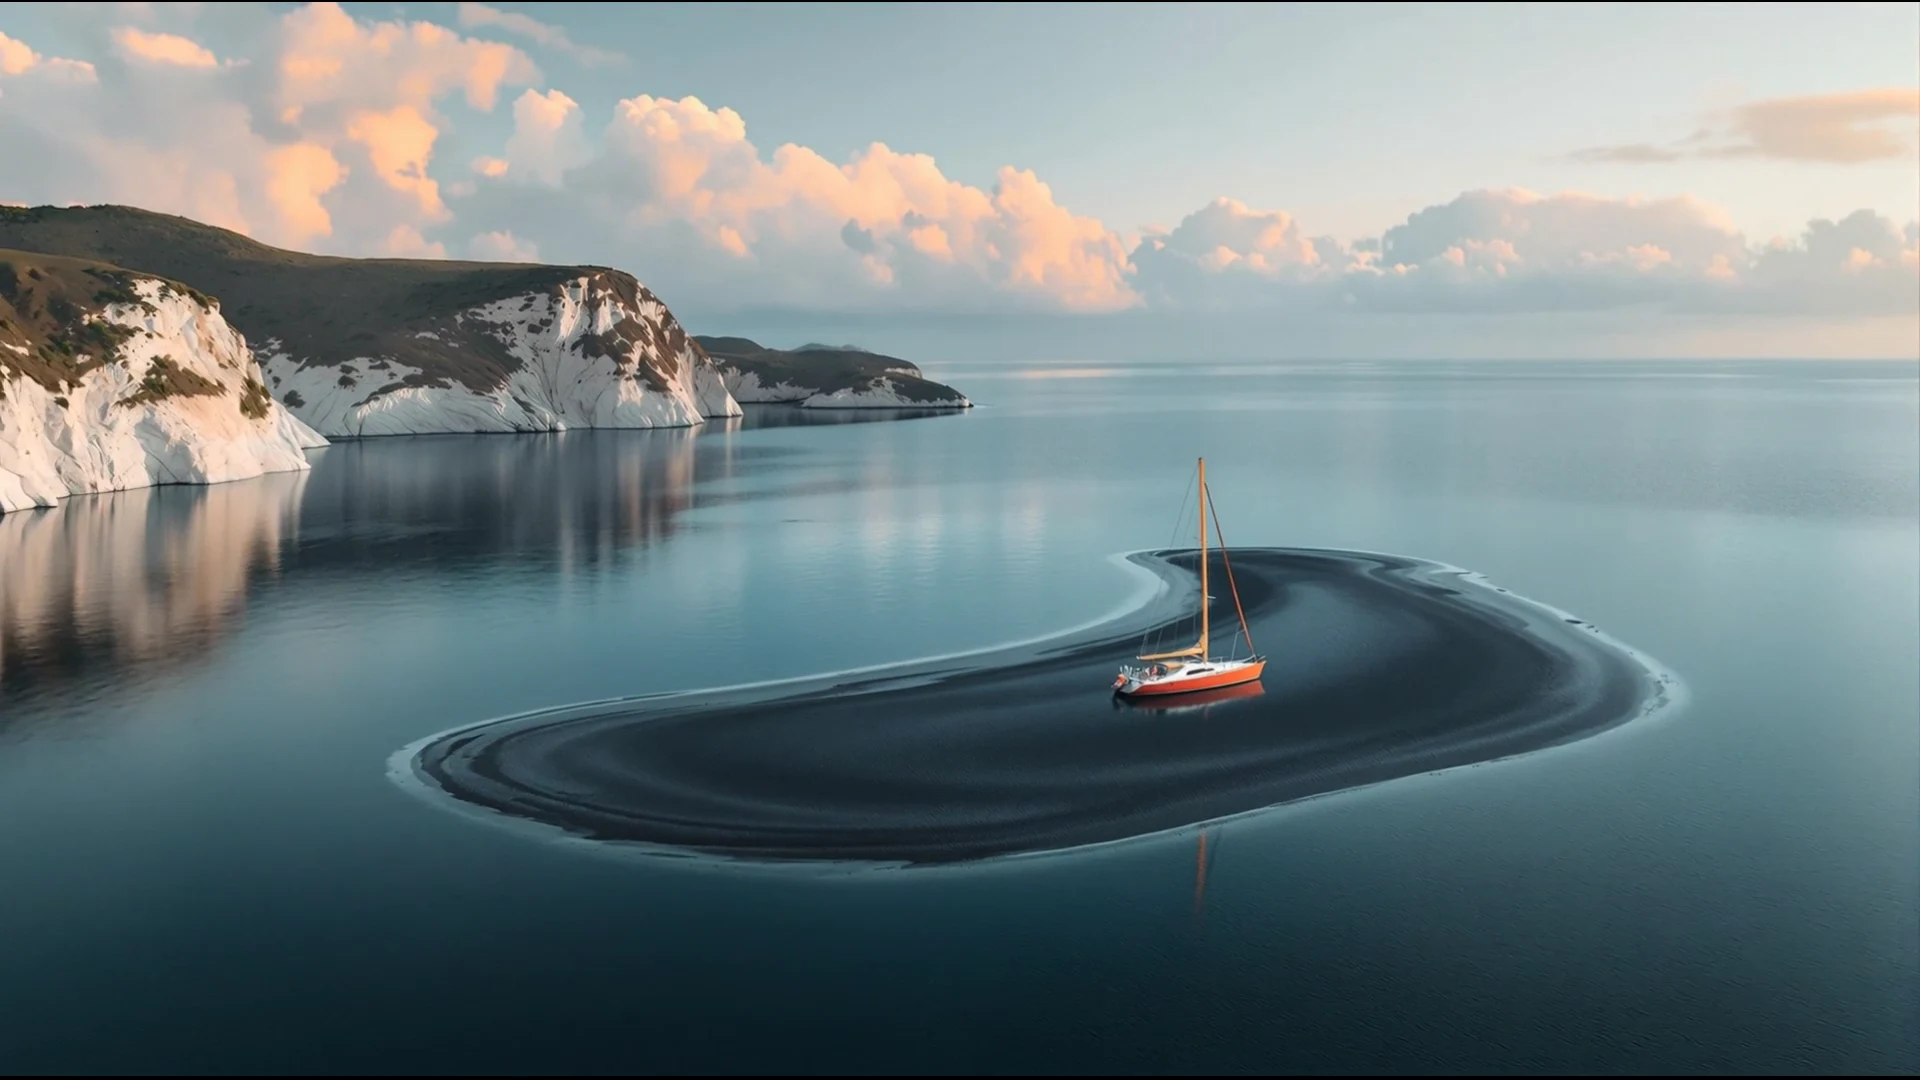
鏡のように静かな黒い砂の島のそばに、コーラル色の帆船が1隻停泊している。ドラマチックな入り江、淡い崖、遠くの暖色の雲が船を取り囲む。
期待する証拠
ドローンが後方かつ上方へ退き、広大な風景を映します
検証中の機能
aerial camera retreats backward and rises, continuously revealing the complete landscape while the origin remains visible. Preview motion strength: 90%.
根拠資料(2026/8/28確認): FoxCutで生成または検証したプレビュー1点。尺を測定し、想定する動きを明示しています。これはショットの検証であり、複数モデル間のベンチマークではありません。
プロンプトの方向性
キーワードの羅列ではなく、ショットの指示から始めましょう。
“aerial camera retreats backward and rises, continuously revealing the complete landscape while the origin remains visible”
実践的な計画
ドローン空撮の引きショットを使う前に決めておくこと。
鏡のように静かな黒い砂の島のそばに、コーラル色の帆船が1隻停泊している。ドラマチックな入り江、淡い崖、遠くの暖色の雲が船を取り囲む。この構成は偶然ではありません。被写体の動き、リフレーミング、デジタル拡大ではなく、空撮ドローンの後退が実際のカメラ移動で起きたかを見分ける視覚的な目印を作っています。
Direct the shot as “aerial camera retreats backward and rises, continuously revealing the complete landscape while the origin remains visible”. Keep the scene description separate from that camera instruction, use the recorded preview strength of 90%, and judge the path against this expected evidence: drone retreats backward and upward into a huge landscape reveal.
- カメラワークが伝えるもの:ドローンが後方かつ上方へ移動し、小さな起点から広大な地理的景観を見せます。
- 構図を優先:前景、中景、背景をモデルに示し、被写体を明確に配置して、動きを視覚的に確認できるようにします。
- 強さを調整:まずは中程度の値に設定し、動きが弱すぎる場合だけ上げます。シーン全体を書き直す必要はありません。
品質管理
カメラ制御の結果を確認する方法
ドローンの後退・上昇で最も起こりやすい誤判定は、求めたカメラの仕組みがないのに似た勢いだけを生む結果です。 被写体の基準点、地平線、奥行きの手がかり、着地フレームを守ります。どれかが崩れた場合は、動きの強度を上げる前にその条件を見直してください。
効果的な確認はワークフローの順に進めます。シーンを設定し、コントロールを適用してからカメラ動作を評価します。比較では一度に1つの変数を変え、次の生成で具体的な疑問に答えられるようにします。
- シーンを整える:意図した動きを支えられる奥行きと形状を持つ被写体・環境を選びます。
- コントロールを適用:Aerial Drone Pullbackを選び、長さ、強度、アスペクト比、対応する動画モデルを設定します。
- カメラを評価:軌道、被写体の安定性、地平線、パララックス、動きが明確な終点に到達するかを確認します。
使い方
実践的なカメラ制御のワークフロー。
- ステップ1
シーンを整える
意図する動きに適した奥行きと幾何を持つ被写体・環境を選びます。
- ステップ2
コントロールを適用
Aerial Drone Pullbackを選び、尺、強さ、アスペクト比、対応する動画モデルを設定します。
- ステップ3
カメラを評価
軌道、被写体の安定性、地平線、パララックス、動きが明確な終点に到達するかを確認します。
実務のために設計
活用例
- 物語性のある映画制作
- 商用演出
- ソーシャル・ミュージック動画
- プリビジュアライゼーション
さらに見る
FoxCutの関連ワークフロー
よくある質問
Aerial Drone Pullback AIカメラ移動に関するFAQ
「Aerial Drone Pullback AIカメラワーク」を使う前に何を準備すればよいですか?
鏡のように静かな黒い砂の島のそばに、コーラル色の帆船が1隻停泊している。ドラマチックな入り江、淡い崖、遠くの暖色の雲が船を取り囲む。この構成は偶然ではありません。被写体の動き、リフレーミング、デジタル拡大ではなく、空撮ドローンの後退が実際のカメラ移動で起きたかを見分ける視覚的な目印を作っています。意図するカメラ移動に適した奥行きと幾何を持つ被写体・環境を選ぶところから始めましょう。
結果はどのように評価すればよいですか?
Direct the shot as “aerial camera retreats backward and rises, continuously revealing the complete landscape while the origin remains visible”. Keep the scene description separate from that camera instruction, use the recorded preview strength of 90%, and judge the path against this expected evidence: drone retreats backward and upward into a huge landscape reveal. Review the output against the intended use, not against a vague idea of visual quality.
最も注意すべき、よくある失敗は何ですか?
ドローンの後退・上昇で最も起こりやすい誤判定は、求めたカメラの仕組みがないのに似た勢いだけを生む結果です。 被写体の基準点、地平線、奥行きの手がかり、着地フレームを守ります。どれかが崩れた場合は、動きの強度を上げる前にその条件を見直してください。
狙いのショットを形に。表現の意図はそのままに。
カメラ、キャラクター、参照素材、モデル、ワークフローを一つのスタジオで操作し、プロンプトから狙いに沿った生成へ進めます。
Aerial Drone Pullbackで生成