카메라 제어
의도를 담아 항공 드론 풀백 샷을 연출하세요.
드론이 뒤로 물러나며 상승해 작은 출발 지점을 광활한 지리적 풍경으로 확장합니다. FoxCut은 공간 지시를 재사용 가능한 컨트롤로 제공하므로 피사체, 장면, 카메라 이동의 의도에 집중할 수 있습니다.
핵심 제어 기능
Aerial Drone Pullback AI 카메라 이동에서 제어할 항목
이 움직임이 전달하는 의미
드론이 뒤로 물러나며 상승해 작은 출발 지점을 광활한 지리적 풍경으로 확장합니다.
구도를 먼저
움직임의 공간적 근거가 보이도록 전경, 중경, 배경과 구도가 분명한 피사체를 모델에 제공하세요.
강도 조절
중간 정도의 값으로 시작하고, 움직임이 너무 미묘할 때만 값을 높이세요. 장면 전체를 다시 작성할 필요는 없습니다.
모션 테스트 설계
Aerial Drone Pullback을 평가할 수 있도록 충분히 잘 보이게 만드세요.
이 장면은 움직임 테스트 차트로 설계되었습니다. 안정된 기준점과 명확한 형태 덕분에 요청한 카메라 동작과 가장 비슷한 오작동을 쉽게 구분할 수 있습니다.
원본 장면
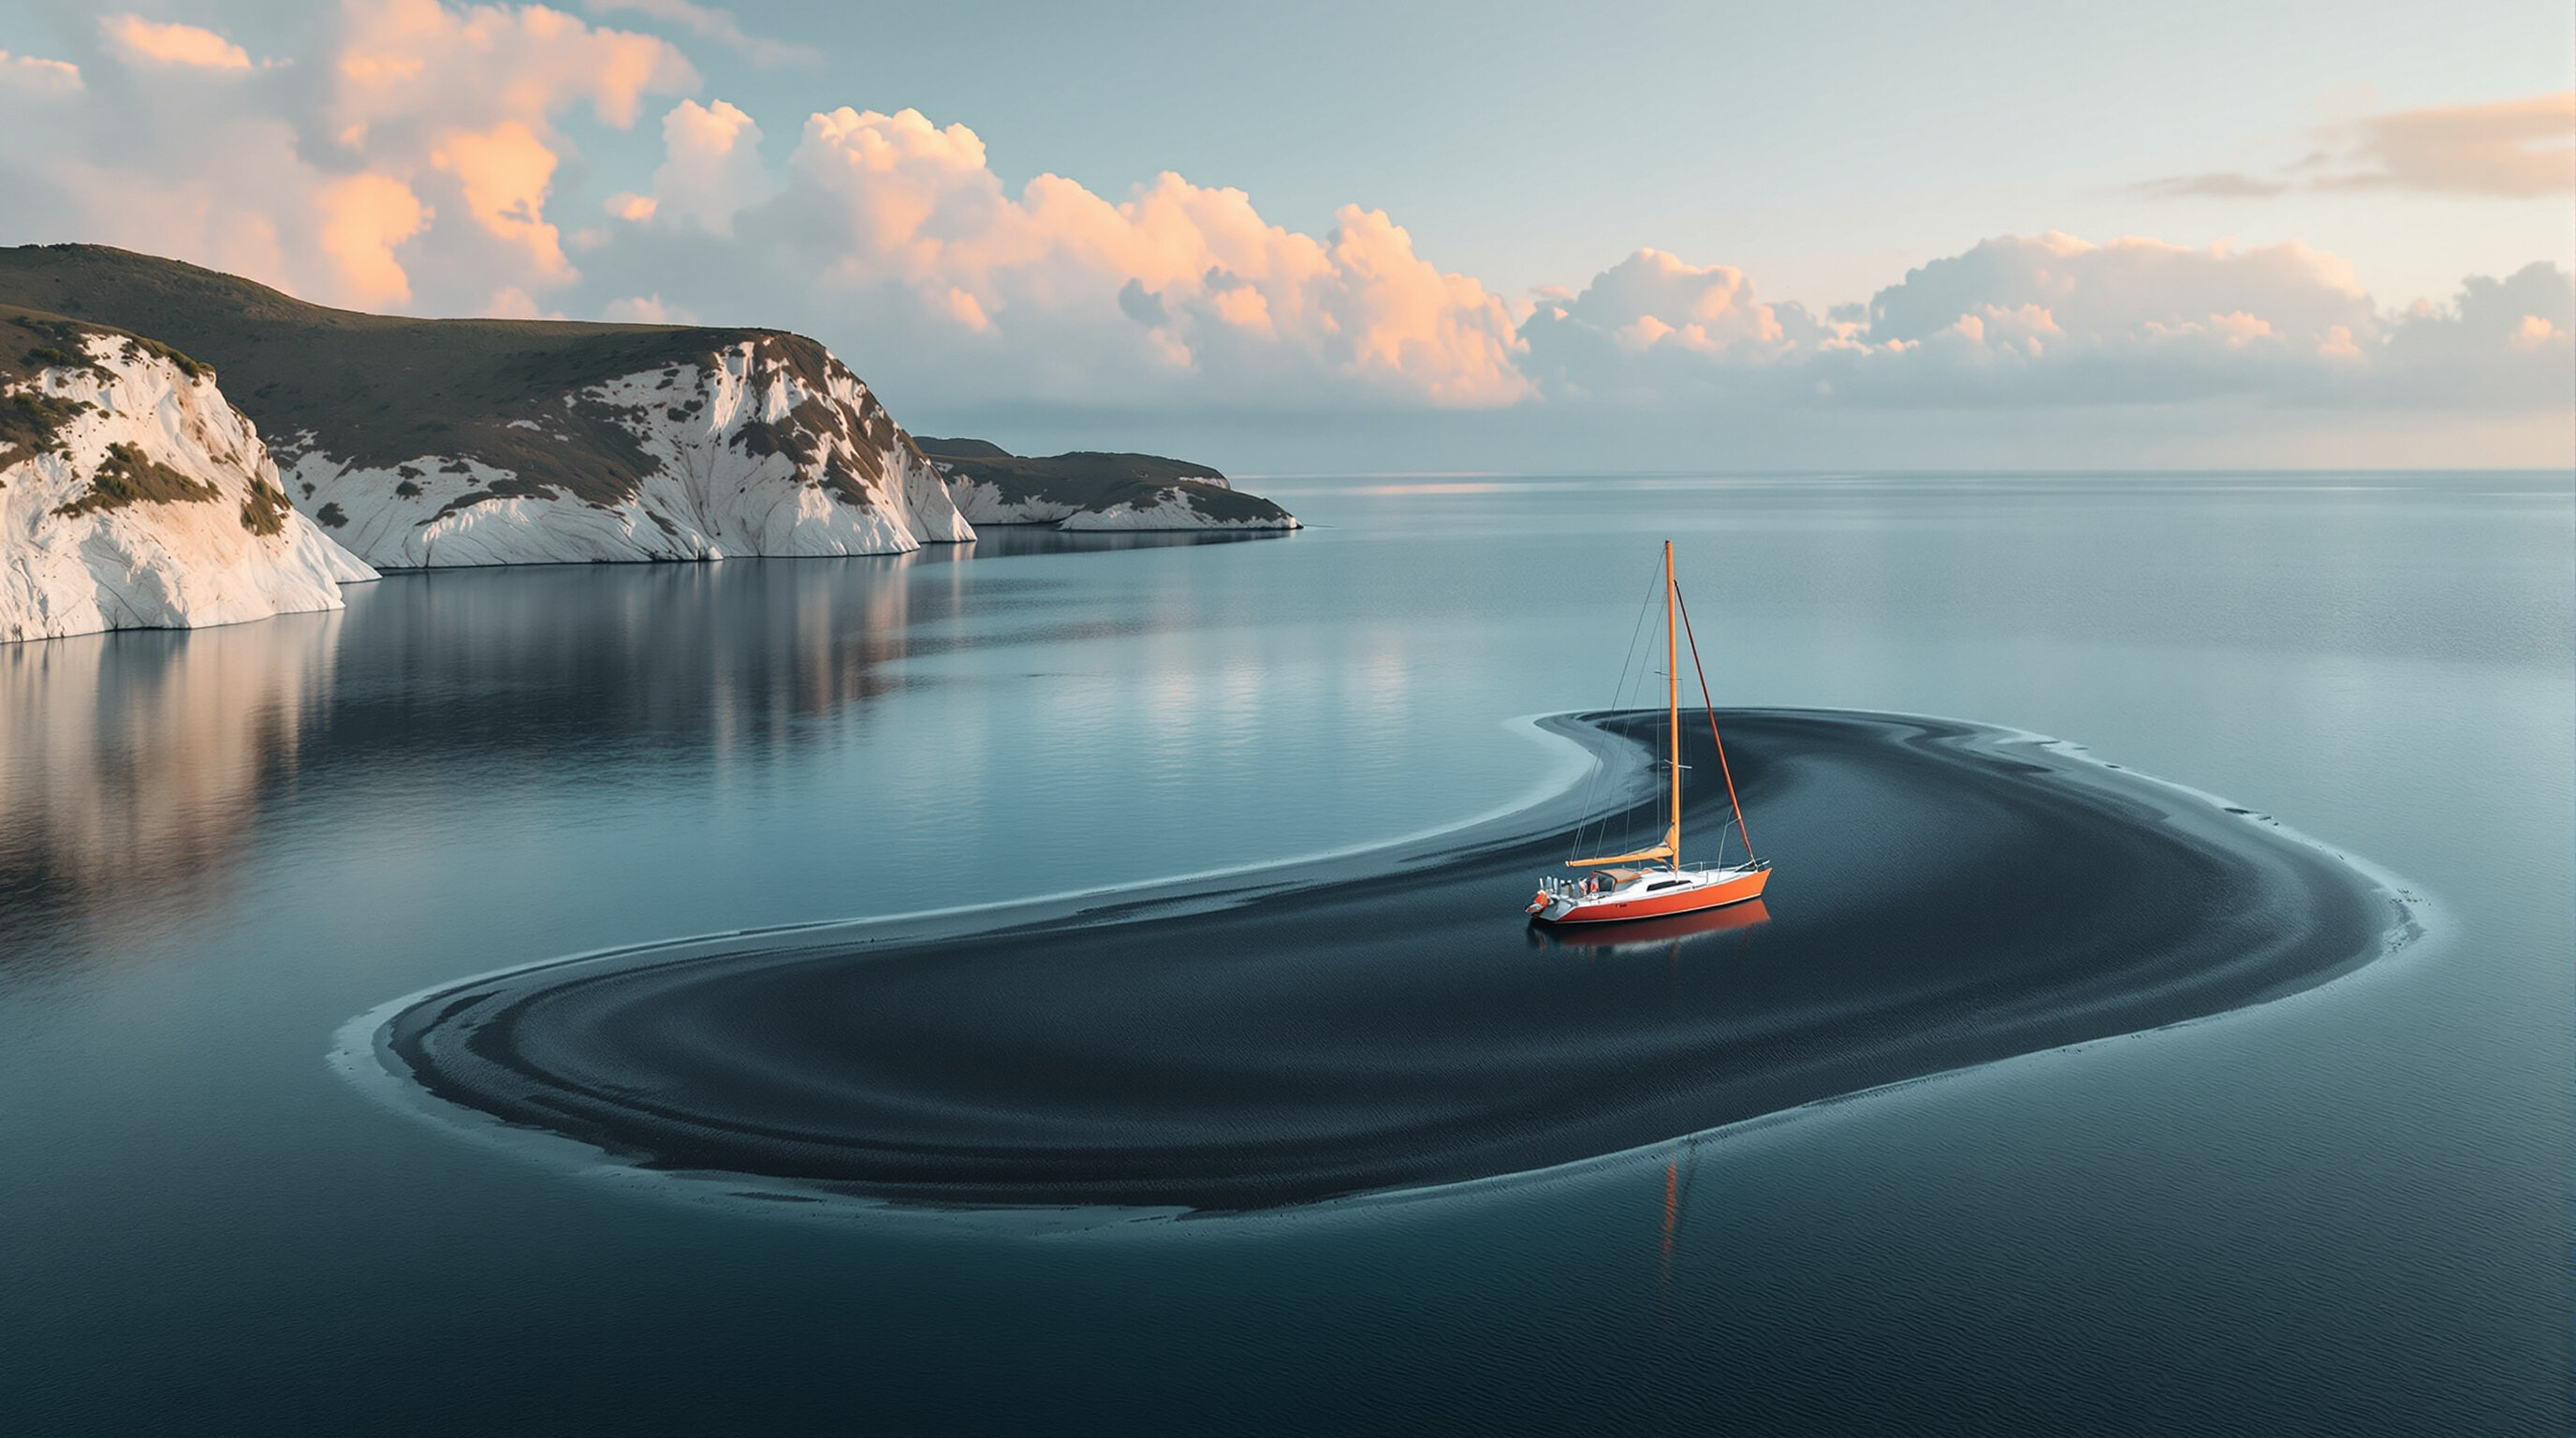
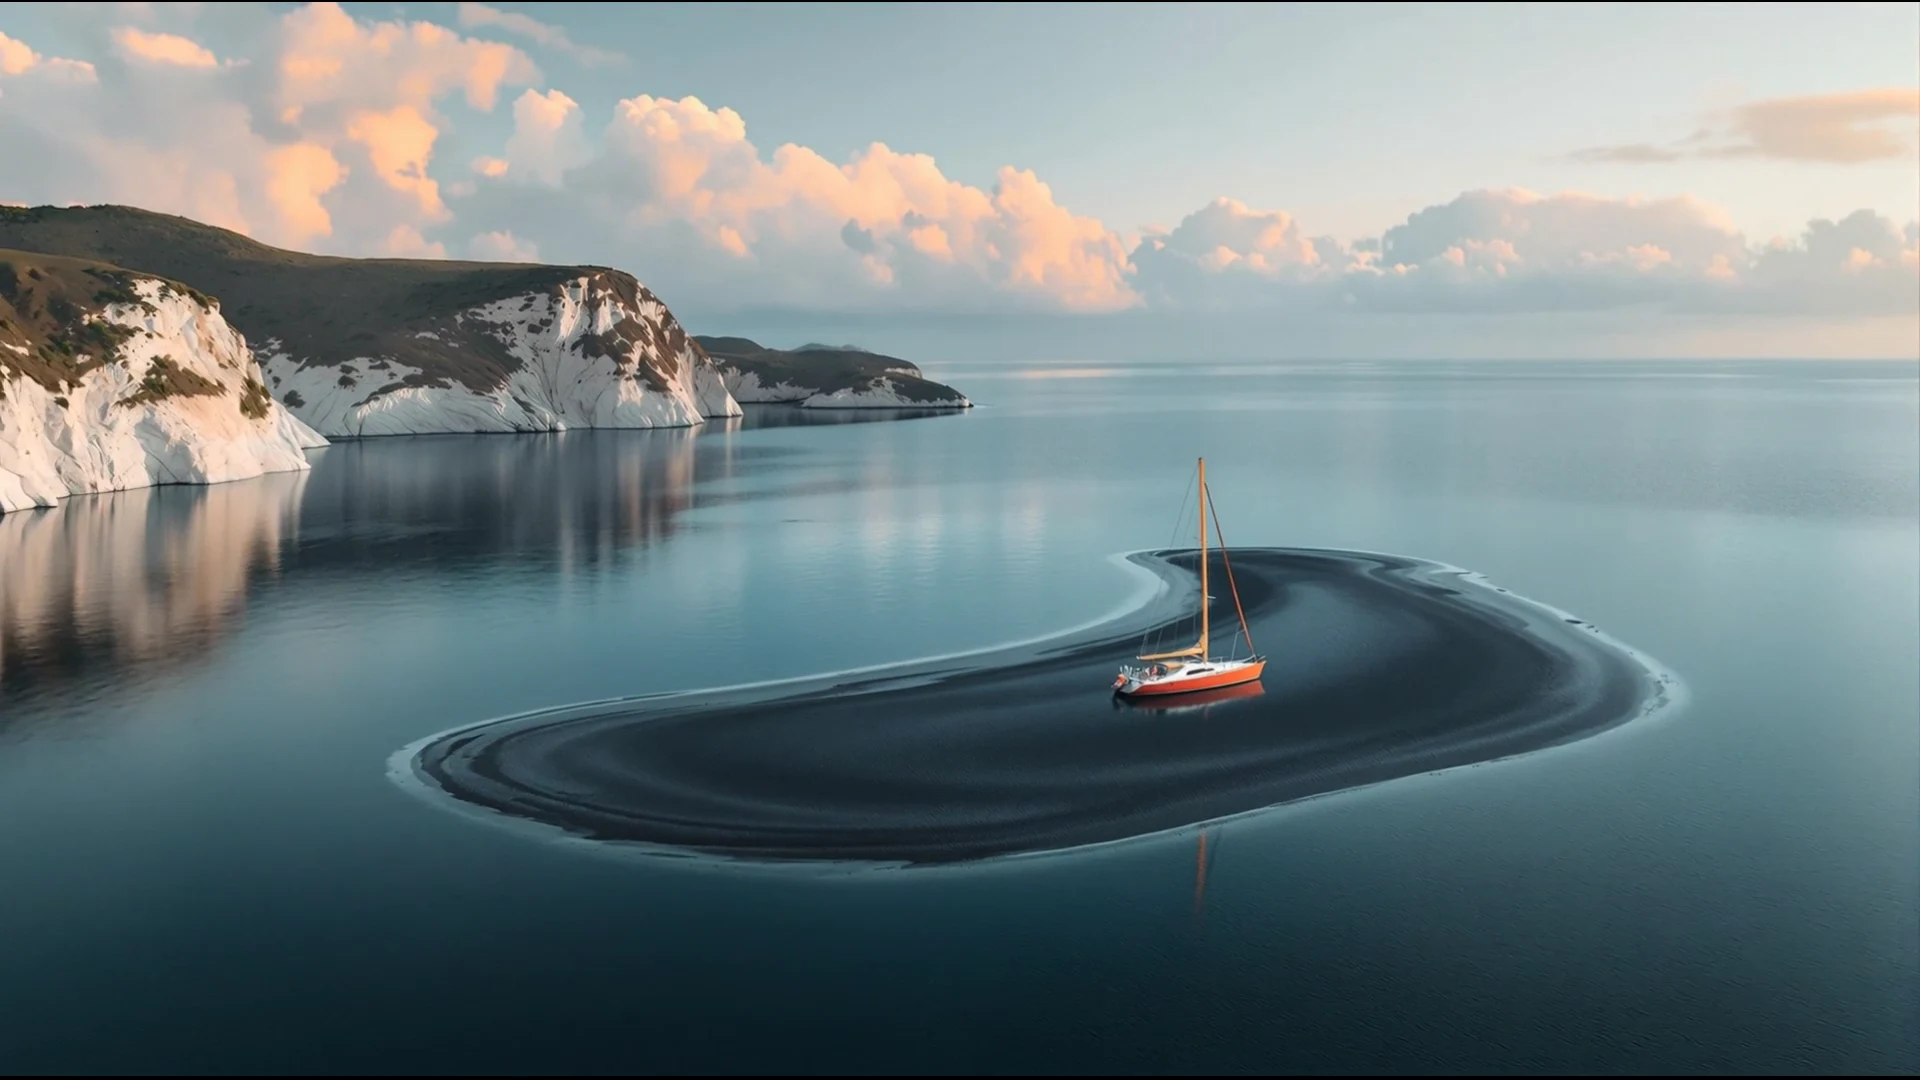
고요한 검은 모래 섬 옆에 코럴색 범선 한 척이 정박해 있다. 극적인 만, 옅은 절벽, 멀리 따뜻한 빛의 구름이 배를 둘러싼다.
기대하는 근거
드론이 뒤와 위로 물러나며 광대한 풍경을 보여줍니다
테스트 중인 컨트롤
aerial camera retreats backward and rises, continuously revealing the complete landscape while the origin remains visible. Preview motion strength: 90%.
근거 자료 (확인일: 2026. 8. 28.): FoxCut에서 생성하거나 검증한 미리보기 1개입니다. 길이를 측정하고 기대하는 움직임을 명시했습니다. 이는 샷 연구이며 여러 모델 간 벤치마크가 아닙니다.
프롬프트 방향 설정
키워드를 나열하기보다 샷 브리프부터 작성하세요.
“aerial camera retreats backward and rises, continuously revealing the complete landscape while the origin remains visible”
실용적인 계획
항공 드론 후진 이동 카메라 무브: 사용 전에 정할 사항
고요한 검은 모래 섬 옆에 코럴색 범선 한 척이 정박해 있다. 극적인 만, 옅은 절벽, 멀리 따뜻한 빛의 구름이 배를 둘러싼다. 이 배치는 우연이 아닙니다. 피사체 이동, 리프레이밍, 디지털 확대가 아닌 실제 항공 드론 풀백인지 판별할 시각적 표식을 만듭니다.
Direct the shot as “aerial camera retreats backward and rises, continuously revealing the complete landscape while the origin remains visible”. Keep the scene description separate from that camera instruction, use the recorded preview strength of 90%, and judge the path against this expected evidence: drone retreats backward and upward into a huge landscape reveal.
- 카메라 움직임이 전달하는 의미: 드론이 뒤쪽과 위쪽으로 이동하며 작은 시작점을 넓은 지형의 장면으로 확장합니다.
- 구도를 먼저: 모델에 전경, 중경, 배경을 제공하고 피사체를 명확히 배치해 움직임을 공간적으로 확인할 근거를 만드세요.
- 강도 조절: 중간 값에서 시작하고 움직임이 너무 약할 때만 높이세요. 장면 전체를 다시 쓸 필요는 없습니다.
품질 관리
카메라 제어 결과 검토 방법
요청한 카메라 동작은 없는데 비슷한 느낌만 만들어 내는 결과가 aerial drone pullback에서 가장 흔한 오인 사례입니다. 피사체 기준점, 지평선, 깊이 단서, 마지막 프레임을 보호하세요. 이 중 하나가 무너지면 움직임 강도를 높이기 전에 해당 조건을 수정하세요.
효과적인 검토는 워크플로 순서대로 진행합니다. 장면을 구성하고, 컨트롤을 적용한 다음 카메라 움직임을 평가하세요. 비교할 때는 한 번에 하나의 변수만 바꿔 다음 생성으로 구체적인 질문에 답하세요.
- 장면 구성: 의도한 움직임을 뒷받침하는 깊이와 형태를 갖춘 피사체와 환경을 선택하세요.
- 컨트롤 적용: Aerial Drone Pullback을 선택한 다음 길이, 강도, 화면 비율, 호환되는 동영상 모델을 설정하세요.
- 카메라 평가: 이동 경로, 피사체 안정성, 수평선, 시차, 움직임이 명확한 끝 지점에 도달하는지 확인하세요.
사용 방법
실제 작업에 바로 적용할 수 있는 카메라 제어 워크플로.
- 1단계
장면 구성
의도한 움직임을 뒷받침하는 깊이와 기하를 갖춘 피사체와 환경을 선택하세요.
- 2단계
컨트롤 적용
Aerial Drone Pullback을 선택한 다음 길이, 강도, 화면 비율, 호환되는 비디오 모델을 설정하세요.
- 3단계
카메라 평가
이동 경로, 피사체 안정성, 수평선, 시차, 움직임이 명확한 끝 지점에 도달하는지 확인하세요.
실무를 위해 설계
활용 사례
- 내러티브 영화 제작
- 상업 연출
- 소셜 및 뮤직 비디오
- 프리비주얼라이제이션
더 둘러보기
관련 FoxCut 워크플로
궁금한 점
Aerial Drone Pullback AI 카메라 이동에 관한 자주 묻는 질문
항공 드론 후진 이동 AI 카메라 무브 사용 전에 무엇을 준비해야 하나요?
고요한 검은 모래 섬 옆에 코럴색 범선 한 척이 정박해 있다. 극적인 만, 옅은 절벽, 멀리 따뜻한 빛의 구름이 배를 둘러싼다. 이 배치는 우연이 아닙니다. 피사체 이동, 리프레이밍, 디지털 확대가 아닌 실제 항공 드론 풀백인지 판별할 시각적 표식을 만듭니다. 의도한 움직임에 필요한 깊이와 기하를 갖춘 피사체와 환경을 선택하는 것부터 시작하세요.
결과를 어떻게 평가해야 하나요?
Direct the shot as “aerial camera retreats backward and rises, continuously revealing the complete landscape while the origin remains visible”. Keep the scene description separate from that camera instruction, use the recorded preview strength of 90%, and judge the path against this expected evidence: drone retreats backward and upward into a huge landscape reveal. Review the output against the intended use, not against a vague idea of visual quality.
가장 흔히 주의해야 할 실패는 무엇인가요?
요청한 카메라 동작은 없는데 비슷한 느낌만 만들어 내는 결과가 aerial drone pullback에서 가장 흔한 오인 사례입니다. 피사체 기준점, 지평선, 깊이 단서, 마지막 프레임을 보호하세요. 이 중 하나가 무너지면 움직임 강도를 높이기 전에 해당 조건을 수정하세요.
원하는 샷을 만들고, 연출 의도를 지키세요.
하나의 스튜디오에서 카메라, 캐릭터, 참조 이미지, 모델, 워크플로를 제어해 프롬프트를 의도한 결과물로 완성하세요.
Aerial Drone Pullback으로 생성